Optimización de espacio en garras robóticas industriales
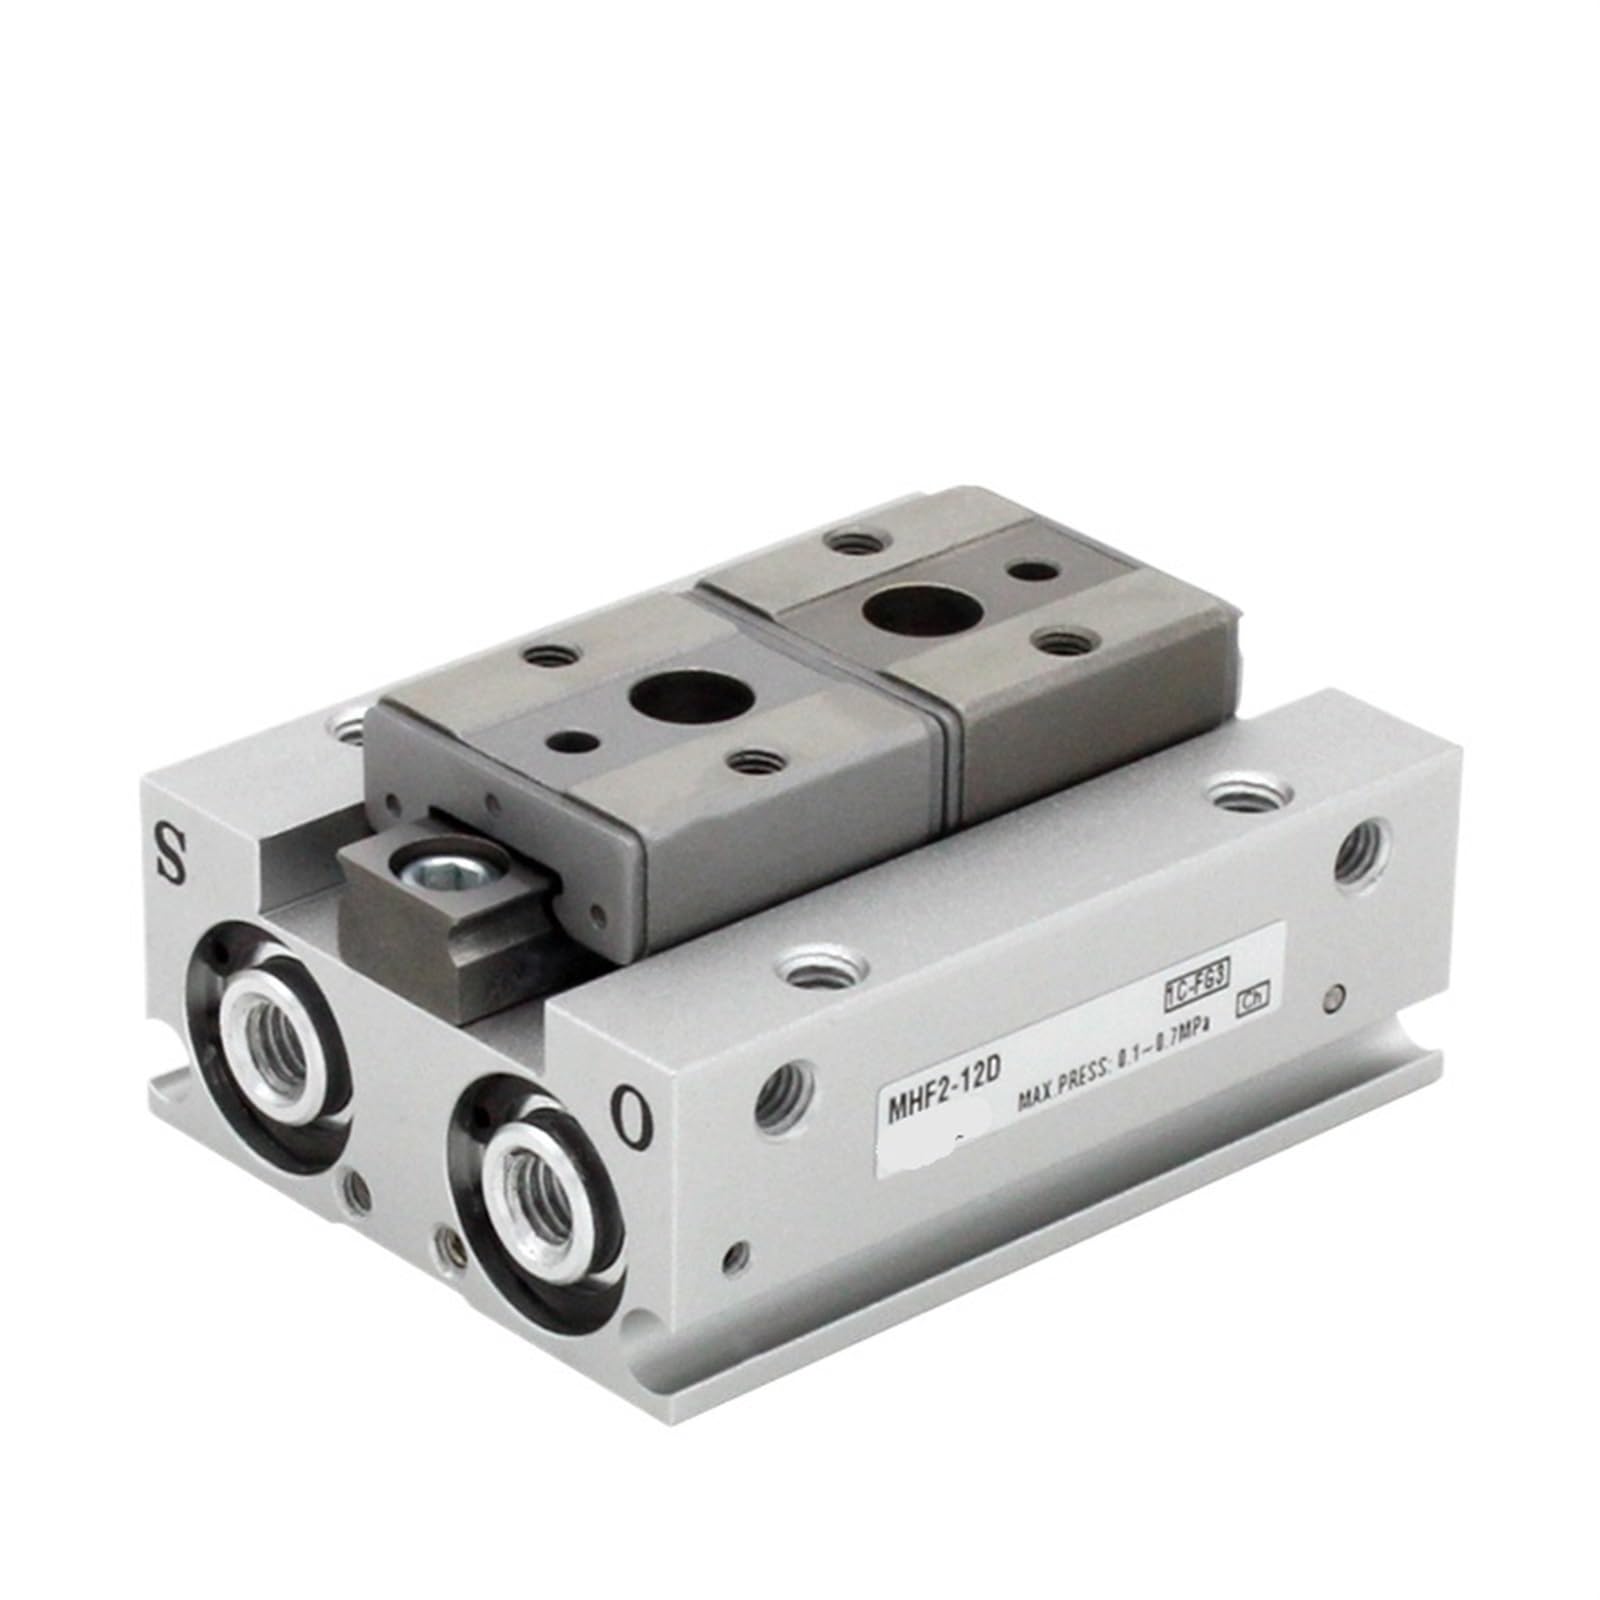
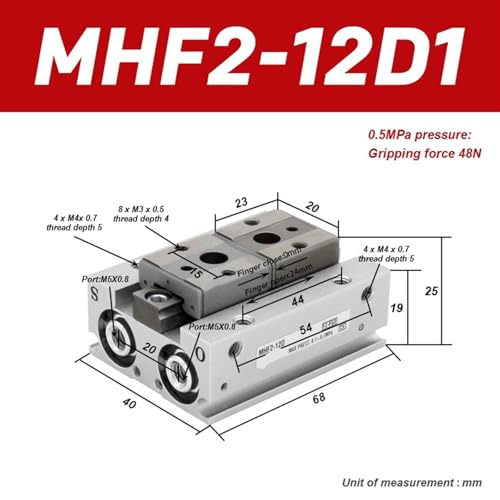
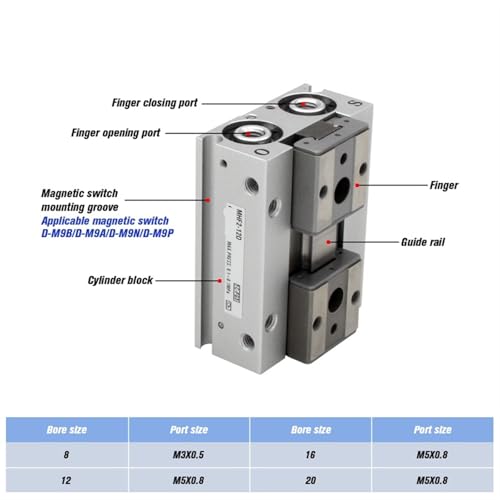
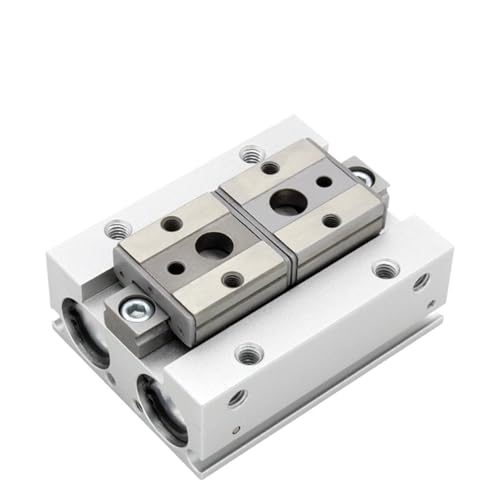
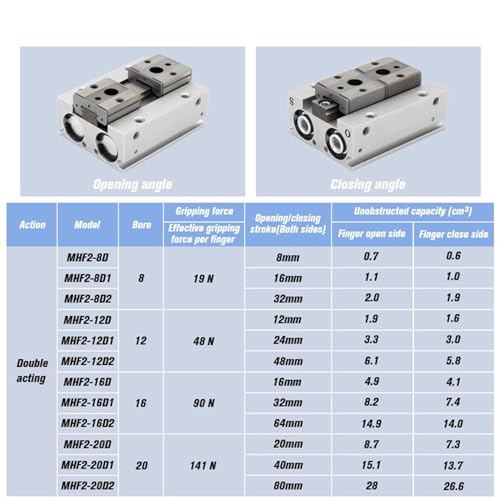
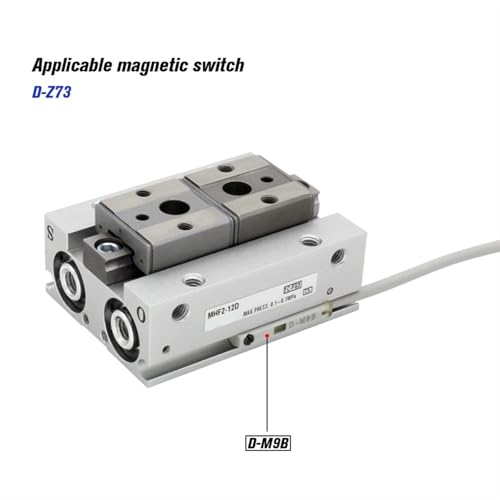
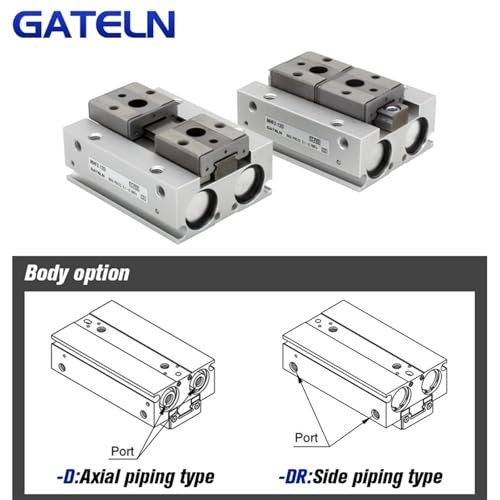
Cuando el diseño de una pinza de robot se ve limitado por el peso y la altura, el cilindro actuador MHF2-12D1 responde a la necesidad de compactación. Esta pinza neumática de perfil bajo reduce la carga suspendida del brazo mecánico, permitiendo velocidades de aceleración más altas en tareas de Pick and Place.
Solución de montaje directo para integración simplificada
La ausencia de soportes voluminosos permite que este actuador de doble efecto se atornille directamente desde tres direcciones distintas. Los integradores de sistemas automatizados consiguen así reducir las horas de diseño y mecanizado de piezas de acoplamiento especiales, logrando una puesta en marcha mucho más ágil.
Datos de compatibilidad estructural
| Código de producto | MHF2-12D1 |
| Montaje disponible | Superior, inferior y lateral |
| Tipo de pinza | Angular de perfil bajo |
| Contenido del paquete | 1 pieza de actuador neumático |
Este componente es ampliamente utilizado en sectores de automatización de final de línea, sistemas de etiquetado automático y transferencia de piezas de plástico inyectado hacia zonas de enfriamiento.